物流向け自律走行ロボット用ドライブシステム
AMR向けモジュール式Wheel Driveプラットフォーム
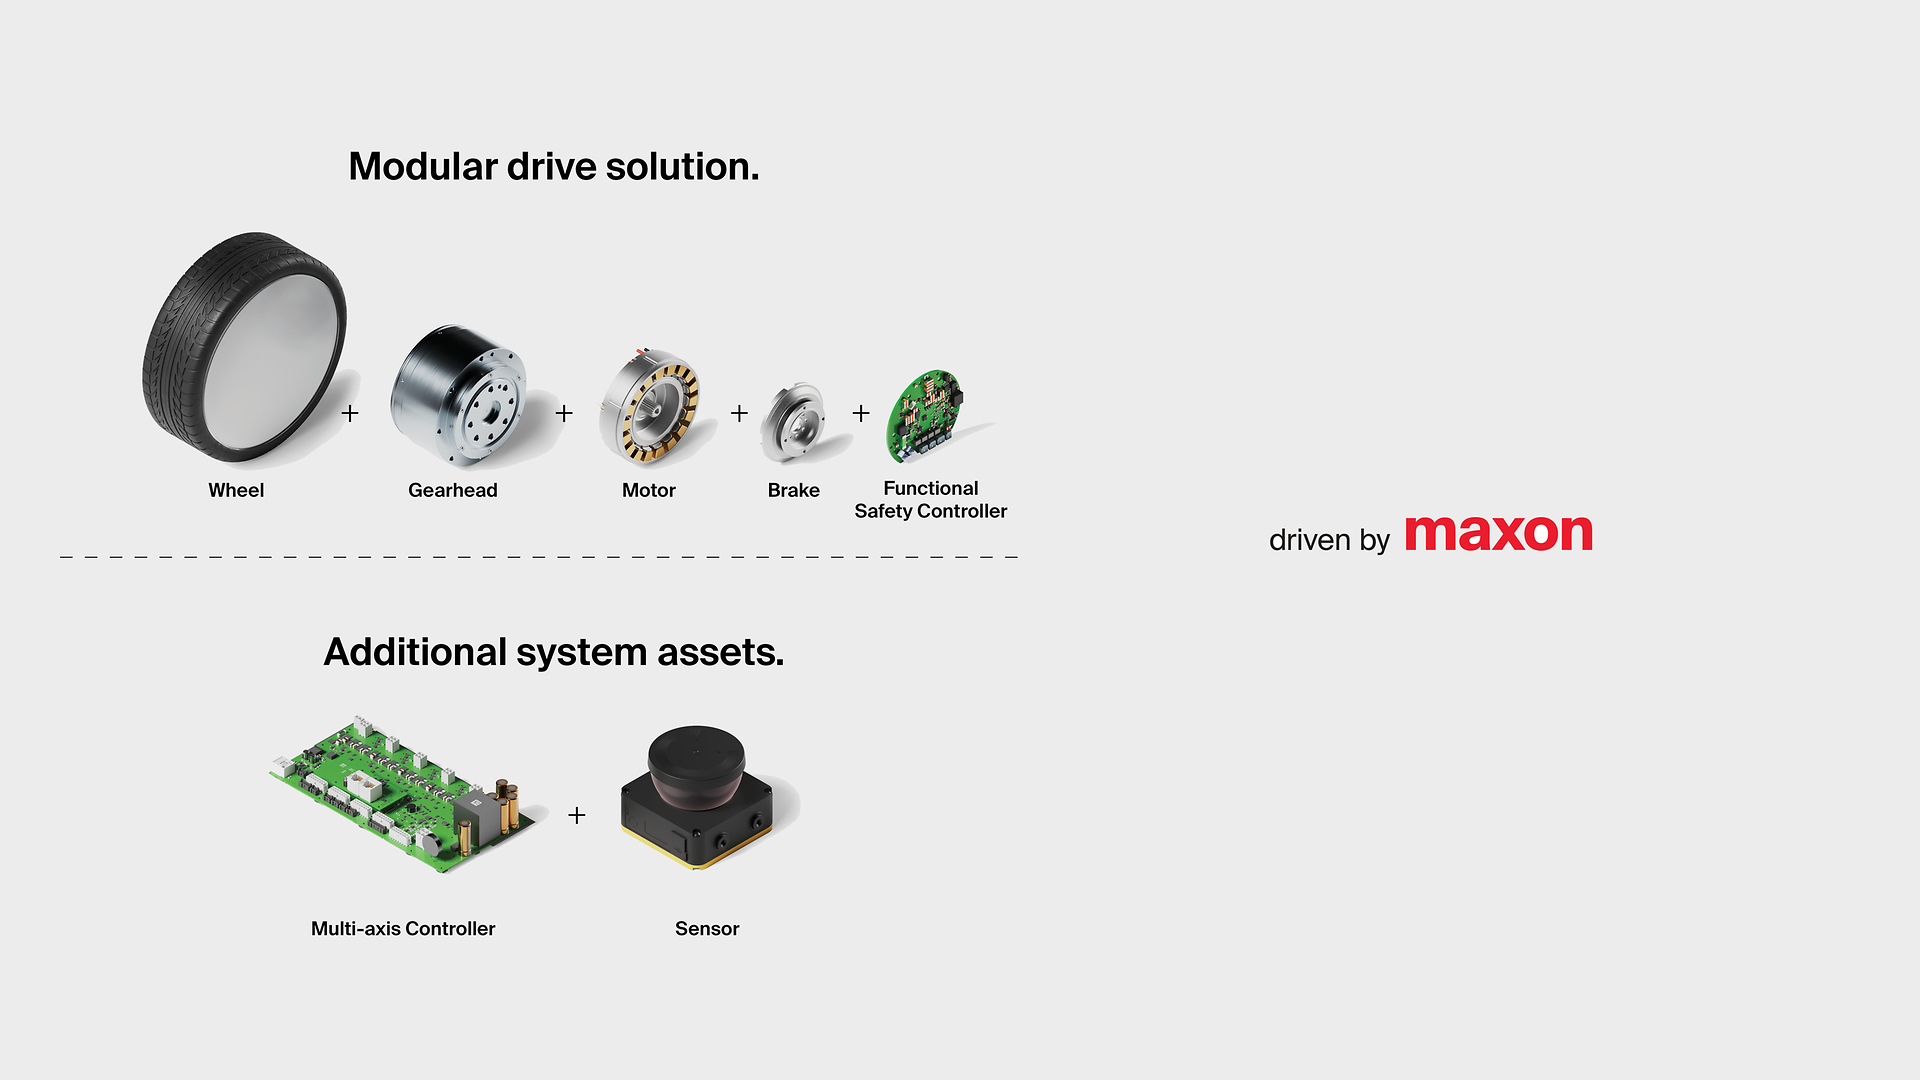
自律走行ロボット(AMR)は、現代の物流に欠かせない存在です。AMRの性能は、BLDCモータ、ギアヘッド、ブレーキ、エンコーダ、およびコントローラを1つのサブシステムに統合した、コンパクトかつ高効率なホイールドライブに大きく左右されます。maxonは、ホイールドライブソリューションをワンストップで提供し、信頼性が高く再現可能なドライブ性能により、AMRメーカーが構想段階から大規模な展開まで迅速に移行するのをサポートします。
統合型ホイールドライブソリューションの重要性
モータ、ギアヘッド、ブレーキ、電子機器、センサ、およびコントローラを別々に設計・開発すると、AMRへの統合プロセスは非常に複雑になります。モーション性能の調整はより困難になり、機能安全の検証にも時間を要するほか、試作評価と実際のフリート運用との間で性能にばらつきが生じる可能性があります。
maxonのモジュール式Wheel Driveプラットフォームは、システム全体の複雑さを軽減するとともに、サプライヤーとのインターフェースを最小限に抑えます。仕様策定、調達、組み立て、品質評価の対象となるコンポーネント数を削減することで、OEMはサプライチェーンを効率化し、システム統合リスクを低減するとともに、新たなプラットフォームバリエーションをより迅速に市場に投入できます。
- 予測可能なシステム挙動
- 検証および認証のプロセスを迅速化
- 信頼のおける熱性能
- 試作から量産へのスムーズな移行
ホイールドライブの設計でお困りですか?

パンフレット
無限の可能性。
AMRからAS/RS(自動倉庫システム)まで、maxonのモジュール式Wheel Driveプラットフォームと幅広い製品ラインアップにより、OEM は実績ある単一のプラットフォームをベースに、多様な車両アーキテクチャを柔軟に構築できます。
推奨製品
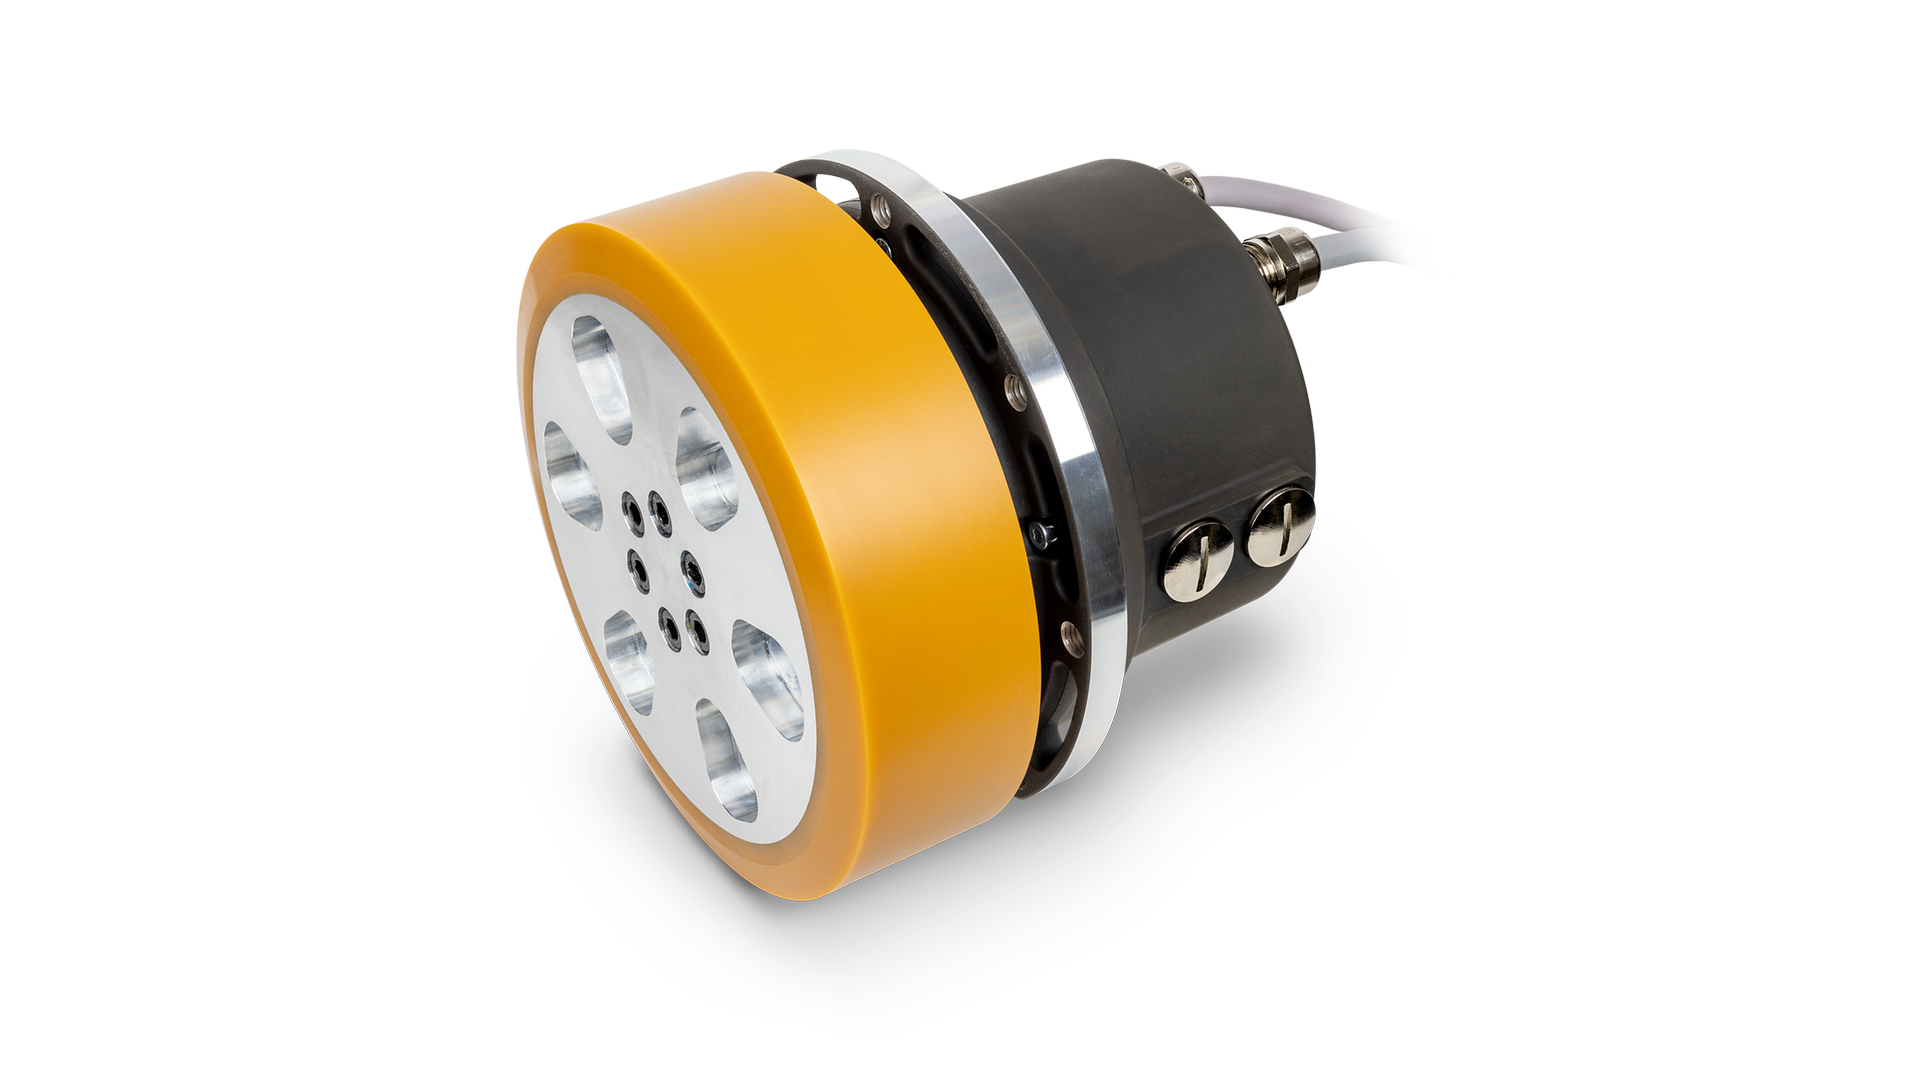
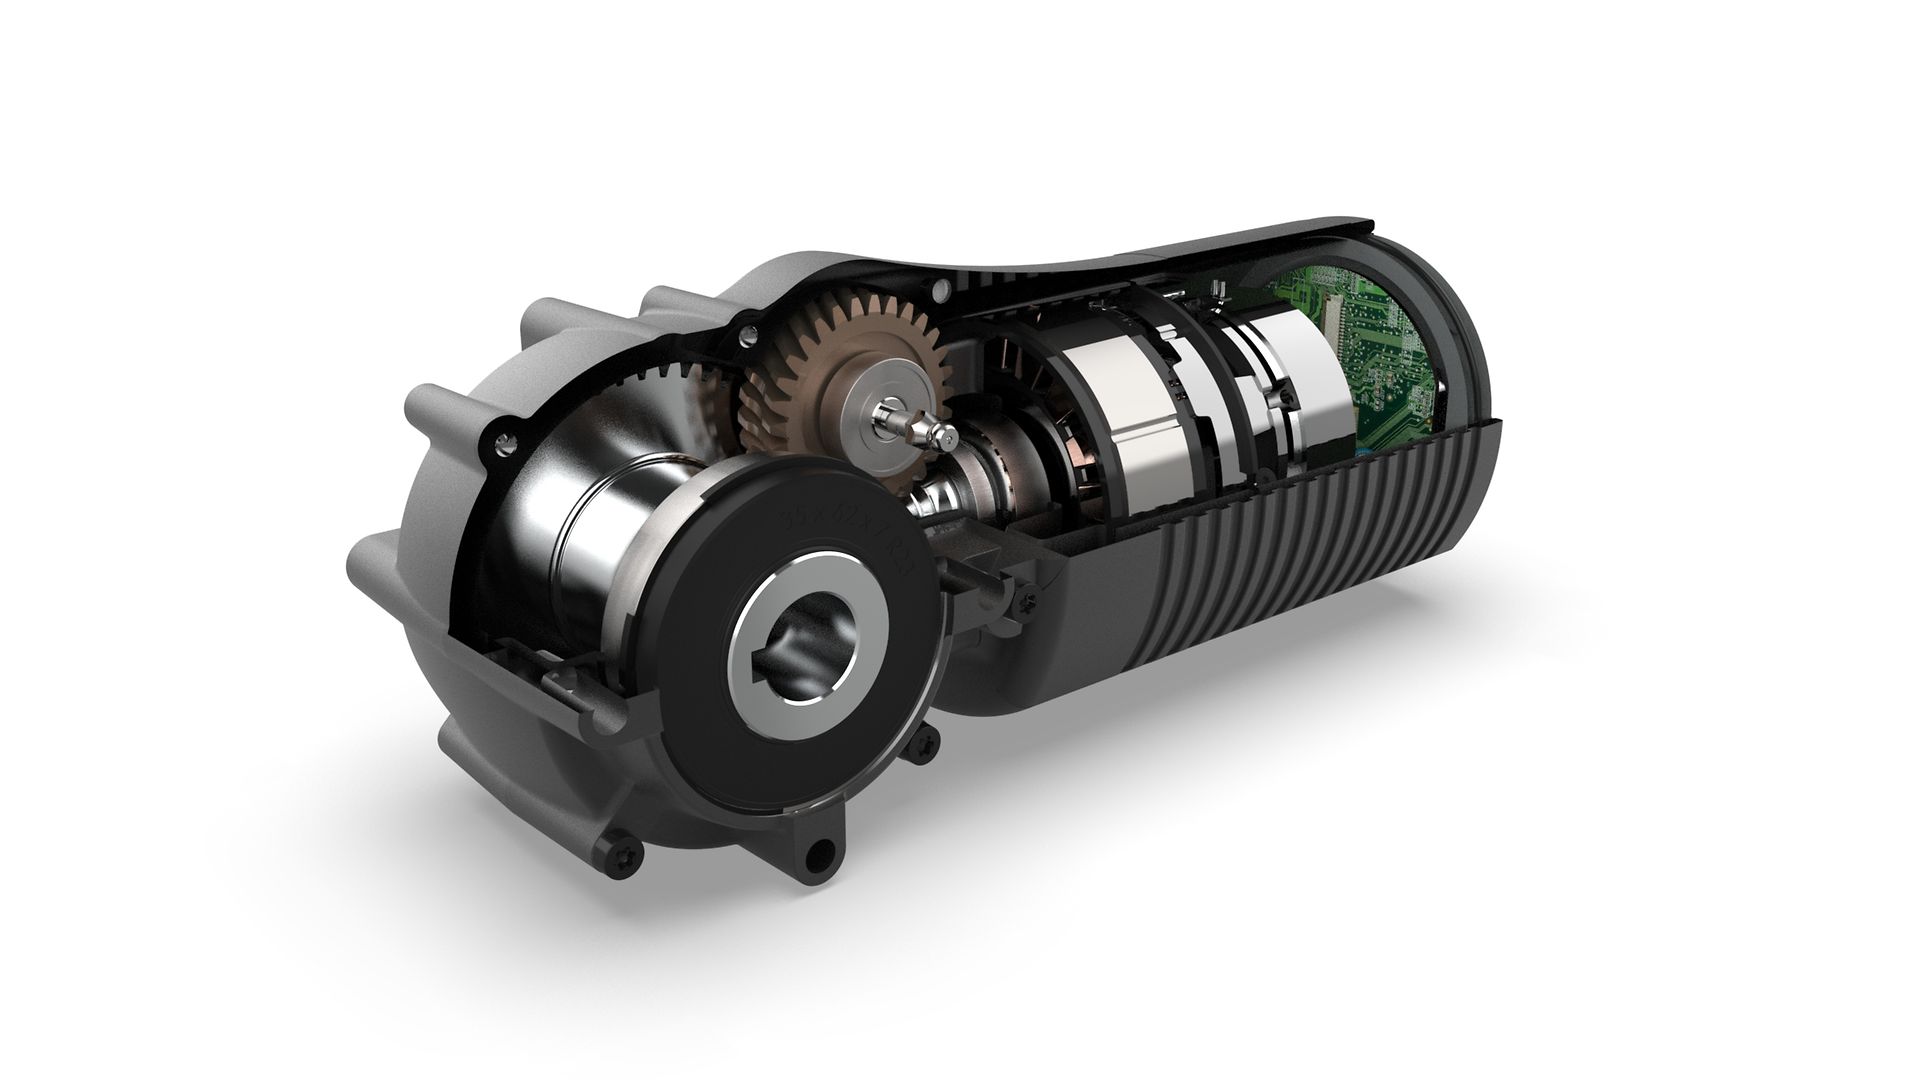
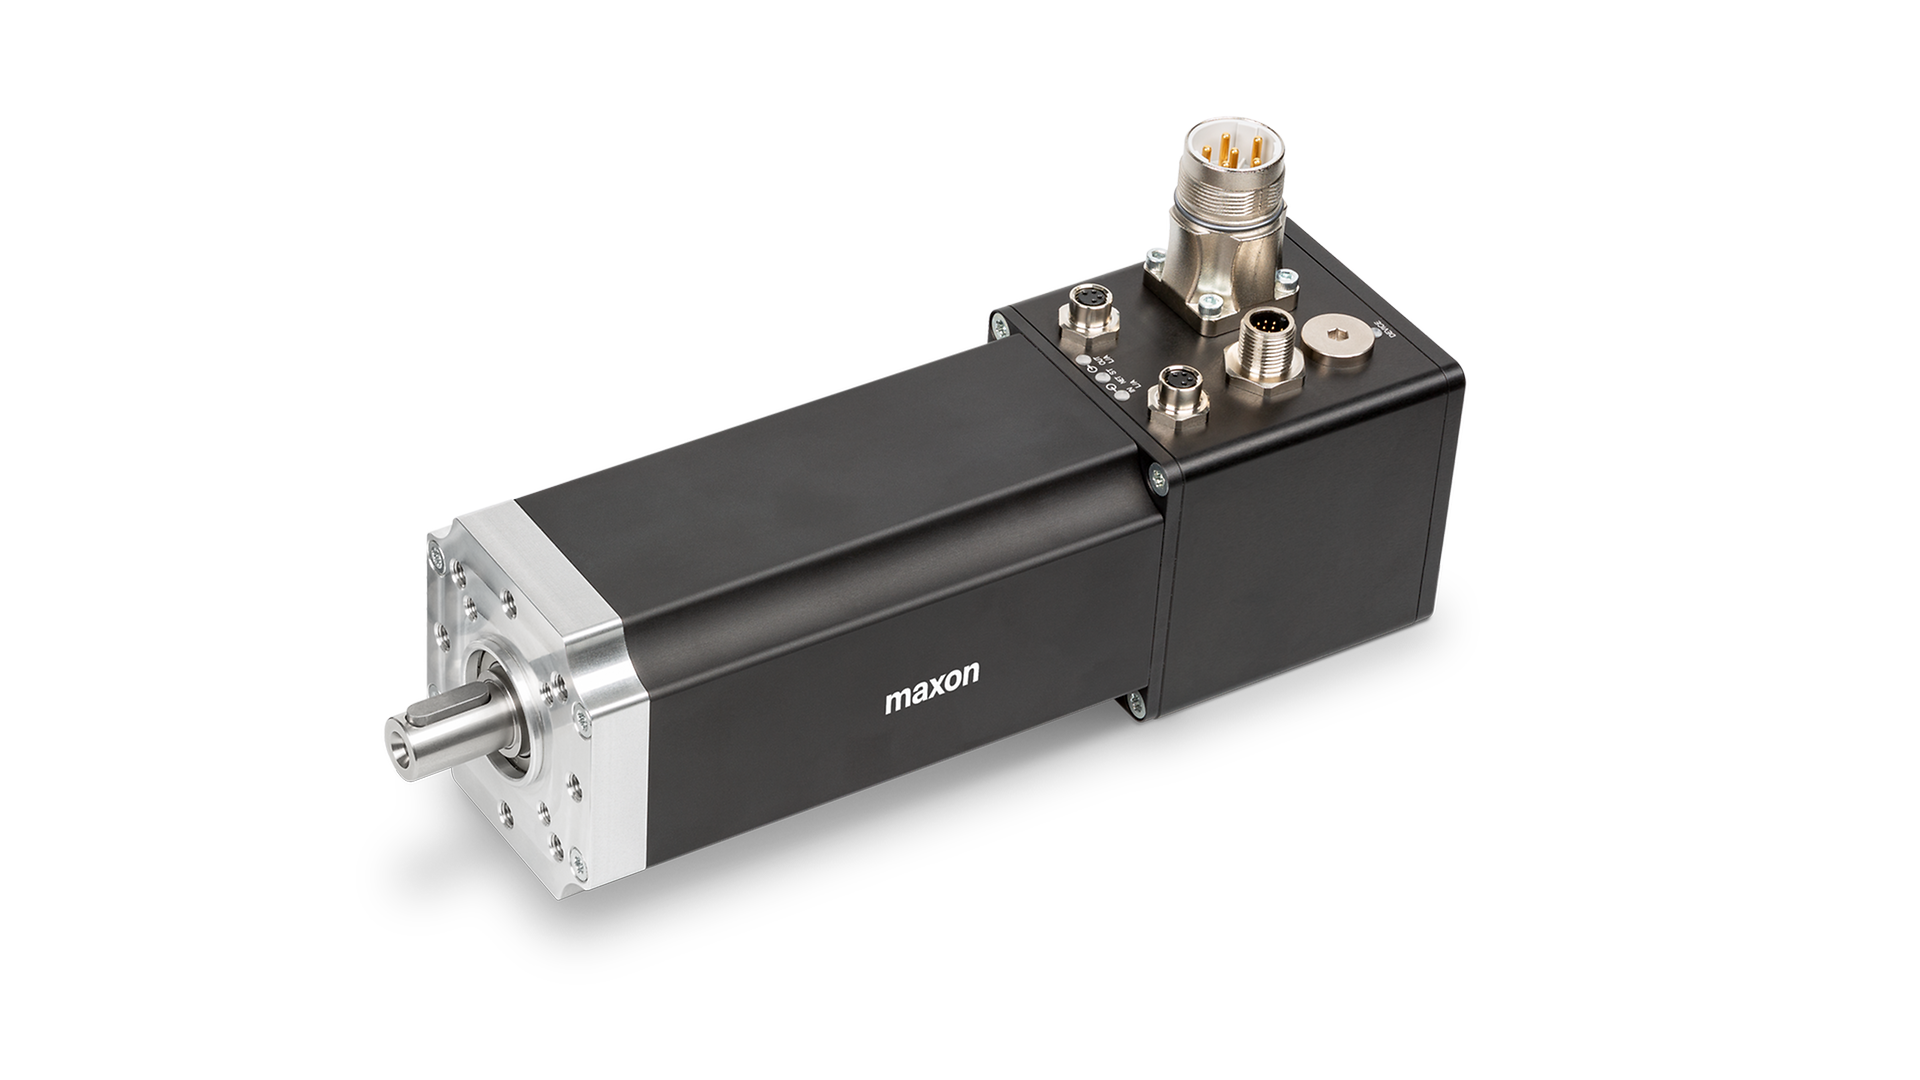
maxonのホイールドライブは、イントラロジスティクスや屋外での用途で使用されるAGV(無人搬送車)や自律走行車両向けに、コンパクトかつ高効率なドライブソリューションを提供します。高精度な制御性能と優れた速度制御によって、安定したシステム動作を実現します。

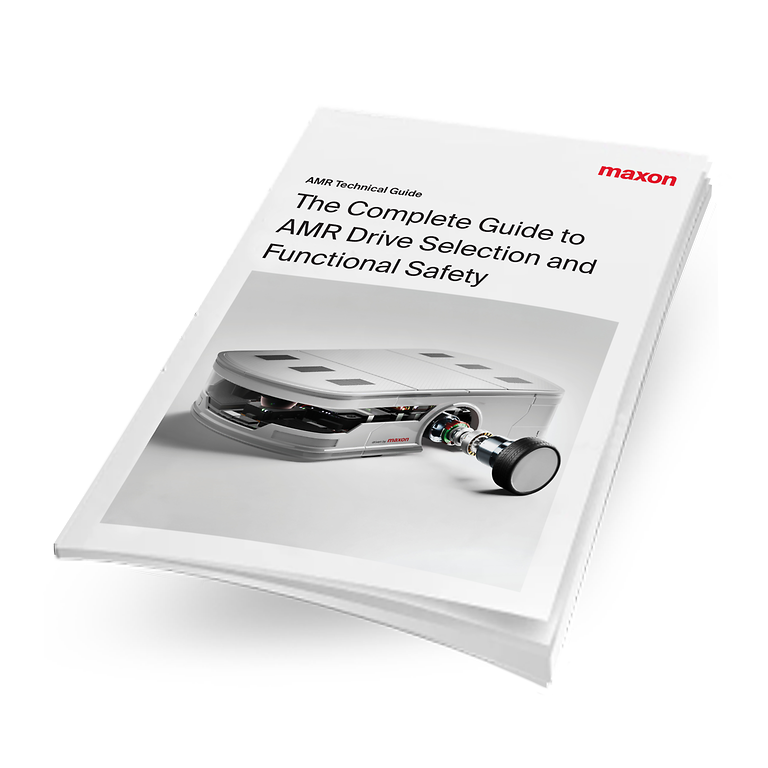
AMR向け ドライブシステム選定のテクニカルガイド
AMR用ホイールドライブの選定と機能安全を6ステップで実現
AMR開発者向けに作成された本テクニカルガイドでは、maxonが培ってきたドライブシステムの専門知識に加え、機能安全に関する実践的なガイダンスと、実績ある6ステップの選定プロセスをご紹介します。テクニカルガイドをダウンロードして、エンジニアリングのリスクを低減し、開発の初期段階から最適なドライブシステムを選定しましょう。
ドライブシステムがAMRの運用性能に与える影響
モジュール式ドライブホイールソリューションがもたらす、6つの主要な運用上のメリットをご紹介します。
AMRでは、モータ、ギアヘッド、コントローラ、エンコーダ、ブレーキ、安全ロジック、ソフトウェアインターフェースといったすべての要素が、負荷がかかった状態でのプラットフォームの動作に影響を与えます。これらの要素を個別に選定すると、エンジニアリングチームは往々にして、互換性の問題への対応や調整作業、そして検証の不備の解決に多くの時間を費やことになります。
初期段階から各サブシステムが連携して動作するよう設計することで、システム統合時のリスクを低減するとともに、モーション性能の予測可能性を向上させることができます。また、試作から量産までを見据えた、より明確な開発プロセスを実現できます。
例
Goods-to-Person(GTP)方式のAMRフリートでは、試作評価時には良好な性能を示したプラットフォームであっても、ペイロード、デューティサイクル、導入環境が変わると、期待どおりの性能を発揮できない場合があります。モータ、コントローラ、フィードバックシステムの組み合わせが最適でない場合は、信頼性の高い運用を実現するために、導入前にロボットの調整(チューニング)を繰り返し実施しなければならないことがあります。統合型サブシステムを採用することで、開発初期の段階から機械系、電気系、制御系の各要素を連携させ、このような不確実性を低減できます。
導入効果
- システム統合の工数を削減
- 互換性に関する問題を低減
- モーション性能の予測可能性が向上
- コミッショニングの迅速化
- 検証サイクルを短縮
- 試作から量産への移行を簡素化
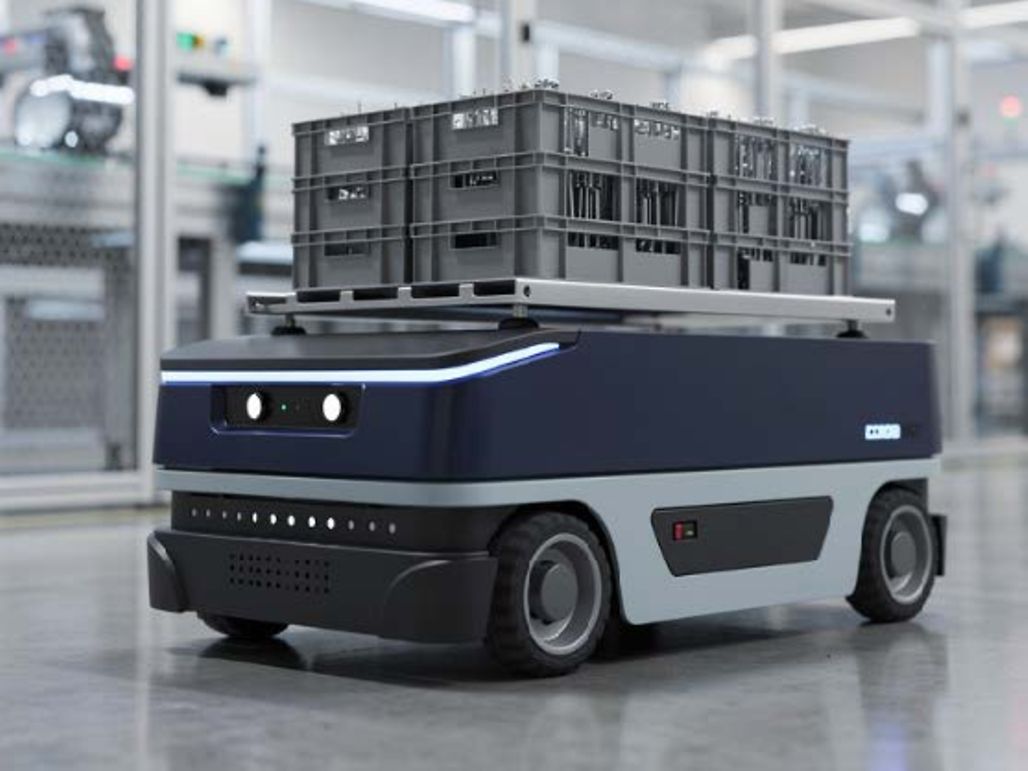
無人搬送車
要件: 信頼性の高い固定ルート搬送、再現可能な走行性能、予測可能な停止動作。AGVは、あらかじめ設定された経路を走行することが多く、長時間にわたって連続稼働する場合でも、一貫した性能を維持することが求められます。
maxonのメリット: 体系化された物流ルートで、安定した走行性能、制御された停止、および長寿命を実現します。
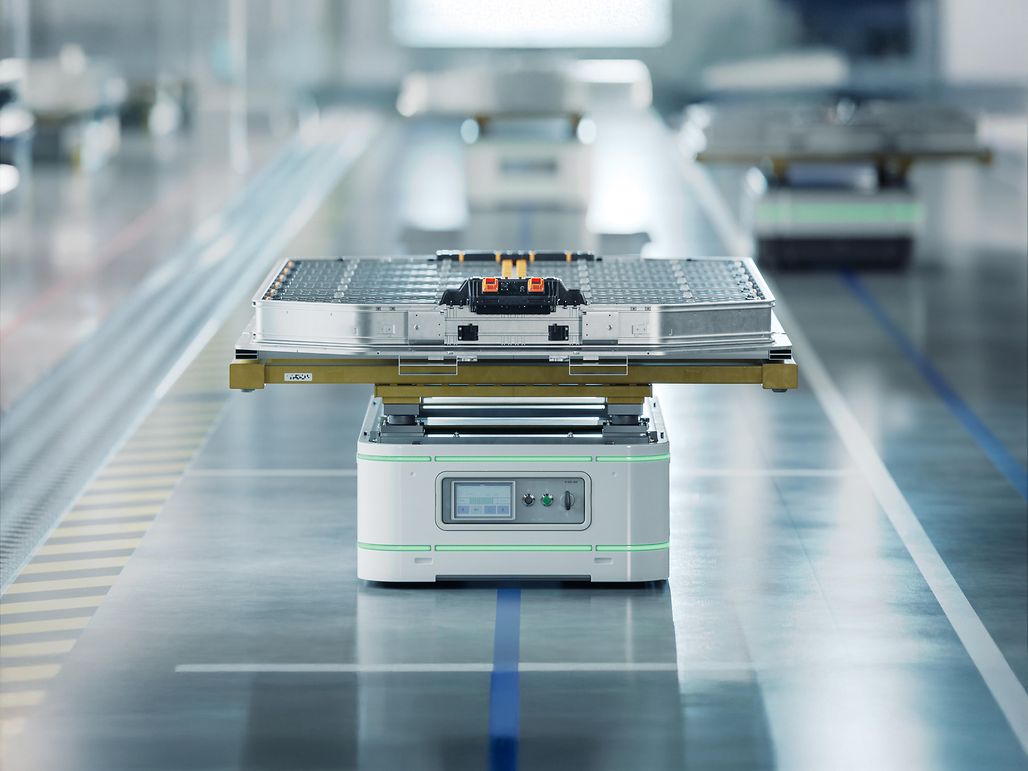
自律走行搬送ロボット
要件: 人や設備が周囲に存在し、走行ルートが変化する動的な環境でも、柔軟に走行できること。AMRには、コンパクトなドライブシステム、長時間の効率的な稼働、予測可能なモーション性能、および機能安全が求められます。
maxonのメリット: 統合型ドライブシステムは、優れた操縦性、安全な停止動作、検証効率の向上に貢献します。
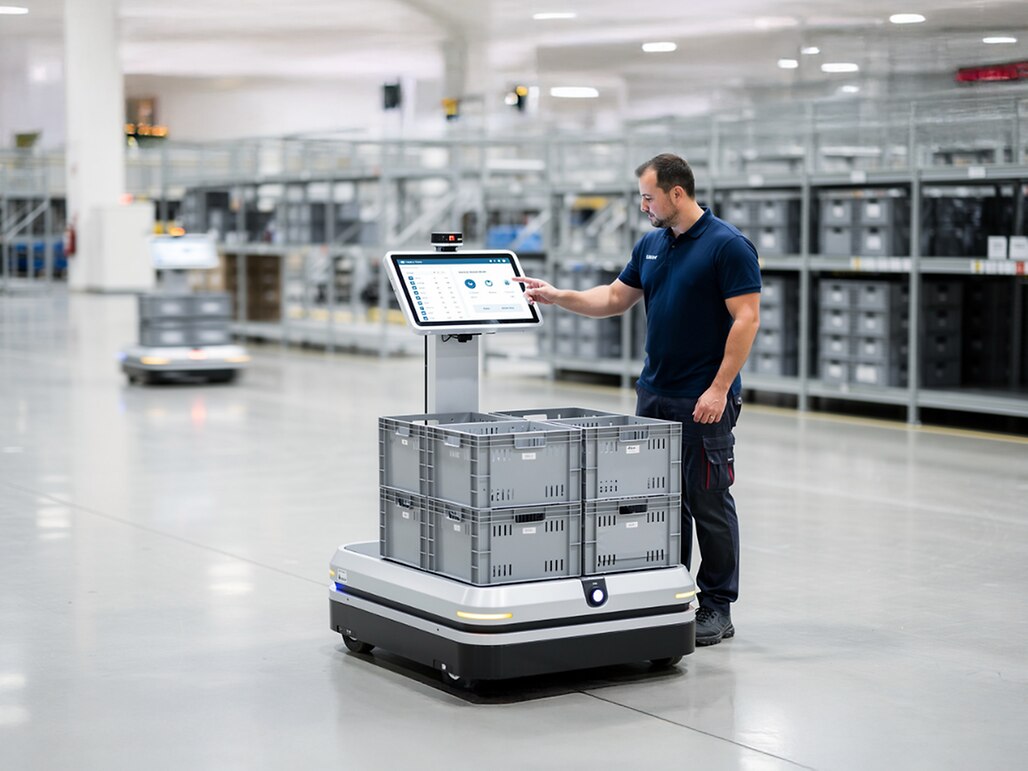
パレット搬送AMR
要件: 頻繁な発進・停止、経路変更を伴う動的な環境でも、柔軟に物品を搬送できること。AMRには、スムーズな走行を維持するとともに、大規模なフリート全体で一貫した性能を発揮することが求められます。
maxonのメリット: 予測可能な制動性能、安全な位置保持、および再現性の高い走行性能により、人と共存する環境でも信頼性の高い運用を実現します。
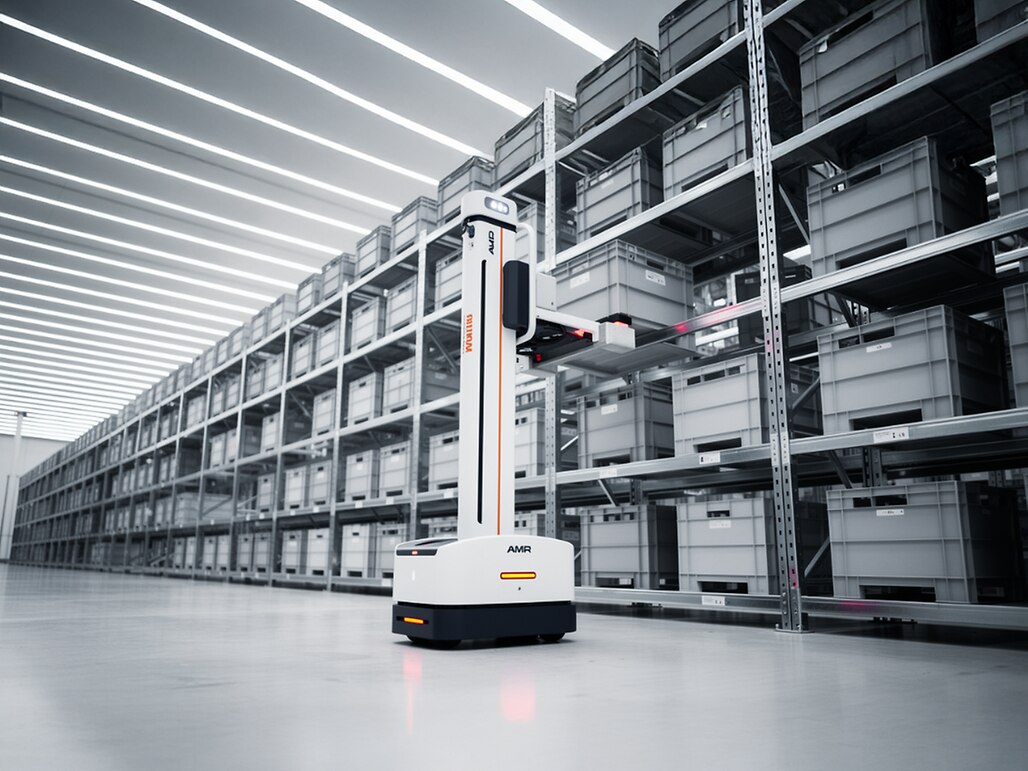
自動倉庫システム(AS/RS)
要件: 限られたスペースで、高精度な位置決め、高速の搬送サイクル、そして高い運用信頼性を実現することが求められます。AS/RSシステムは、長時間の連続運転においても、荷重を安定してハンドリングできなければなりません。
maxonのメリット: コンパクトなドライブシステムにより、高精度な位置決め、滑らかな加速、安定した制動性能、そして長時間にわたる信頼性の高い連続運転を実現します。
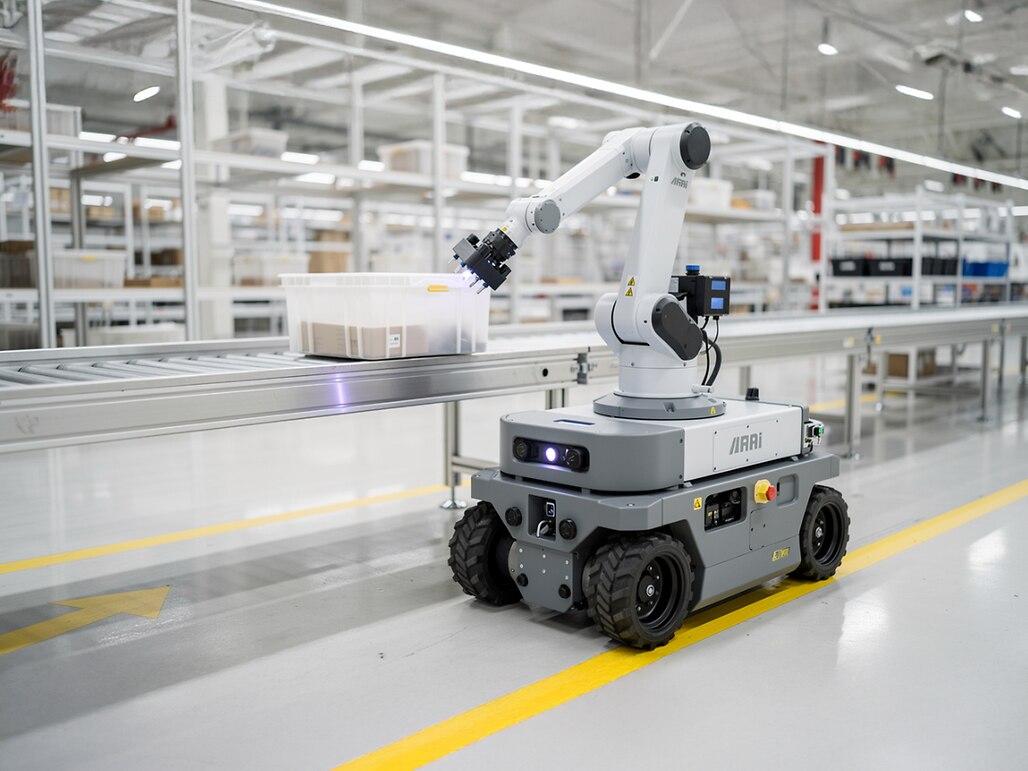
マニピュレーションアーム 搭載AMR
要件: 高い可搬能力、低速域での高トルク、高精度な位置決めが可能な移動型マテリアルハンドリング。マニピュレーションアームを搭載したAMRは、頻繁な停止やアーム動作時にも安定性を維持することが求められます。
maxonのメリット: 統合型ホイールドライブと高精度な関節機構により、車両の安定した位置決め、正確なハンドリング、および荷重がかかった状態でも信頼性の高い運用を実現します。
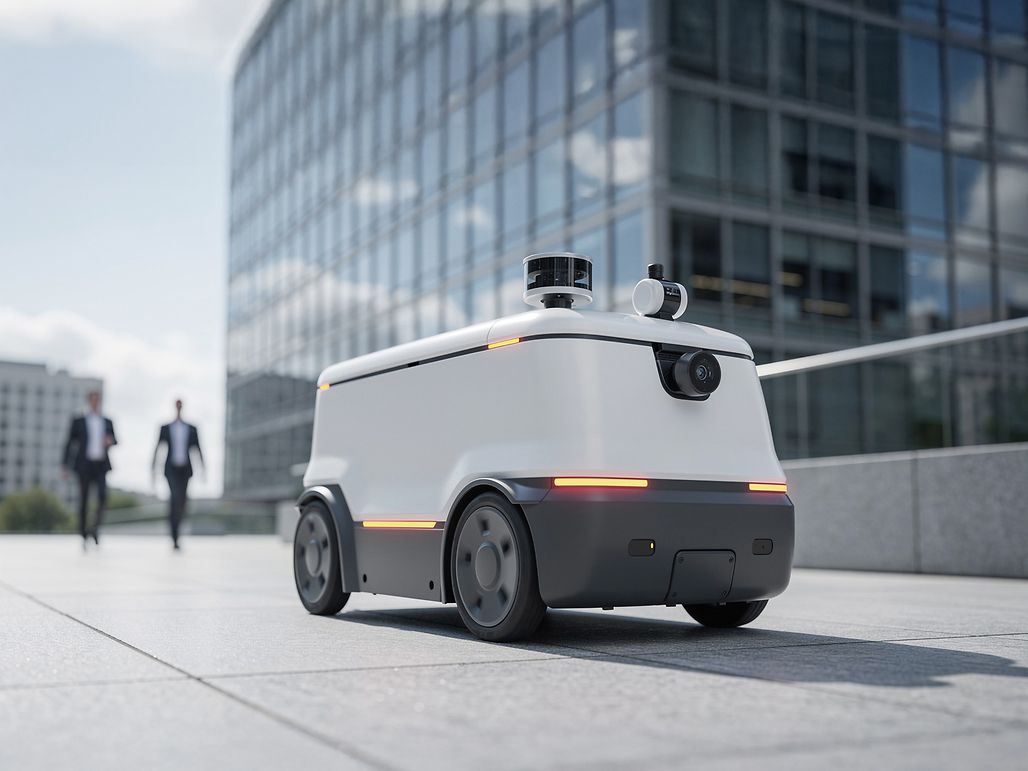
ラストマイル配送向けAMR
要件: 安全なナビゲーション、コンパクトな設計、高効率な運用を実現する自律型ラストマイル配送。配送ロボットは、変化の多い屋外環境でも信頼性の高い走行性能を維持し、障害物の周囲で予測可能な停止動作を実現することが求められます。
maxonのメリット: コンパクトで高効率なドライブシステムにより、優れたトラクション、高精度な速度制御、および信頼性の高い停止性能を実現し、長距離フリートでの安定した運用を支えます。
よくあるご質問
maxonの統合型Wheel Driveとは何ですか?
maxonの統合型ホイールドライブとは、自律走行ロボット(AMR)向けに設計されたモジュール式ドライブサブシステムです。このサブシステムは、ホイール、モータ、ギアヘッド、およびブレーキを、コンパクトで最適に統合された単一ユニットとして統合しています。構成に応じて、車両アーキテクチャ内で、互換性のあるmaxon製モーション制御コンポーネントや機能安全コンポーネントと組み合わせることができます。
ホイールドライブは、コンパクトな設計でありながら、ペイロードの搬送や車両の走行・旋回に必要なトルクを提供します。また、保持ブレーキは、負荷がかかった状態でも制御された停止と確実な位置保持を支援します。モジュール構造により、エンジニアは明確に定義されたインターフェースを活用し、さまざまなAMRプラットフォームやアプリケーション要件に合わせてドライブシステムを適合させることができます。
安全機能のオプションには、Safe Torque Off(STO)、Safe Brake Control(SBC)、Safe Limited Speed(SLS)、およびSafe Stop 1(SS1)が含まれます。STOはモータトルクの遮断、SBCはブレーキの制御を担当します。また、SLSはドライブシステムを明確に定義された速度範囲内に維持します。SS1は、ドライブを制御して安全に停止させます。これらの機能をドライブシステムのコンセプトに統合することで、車両アーキテクチャの簡素化を実現すると同時に、設計の標準化(再現可能性)の向上にも貢献します。
エンジニアにとってmaxonのホイールドライブシステムにはどのようなメリットがありますか?
エンジニアが求めているのは、必要なホイールトルク、積載能力、走行速度、制動性能を、コンパクトかつ信頼性の高いパッケージで実現するドライブシステムです。そのためには、適切な公称電圧範囲、ホイール径、連続トルク/ピークトルク、ラジアル荷重容量、デューティサイクル性能、そして期待される耐用年数を満たすことが重要です。さらに、システムには、クローズドループ制御を実現するエンコーダ、負荷がかかった状態でも安全に停止できる保持ブレーキ、車両アーキテクチャと統合可能なコントローラなど、重要なコンポーネントを搭載またはサポートしていることが求められます。CANopenやEtherCATなどの通信インターフェースは、AMRの制御システムとの接続に欠かせません。また、ハイブリッドケーブルによるシンプルな配線構成は、設置工数の削減と信頼性の向上に貢献します。安全性が重視されるアプリケーションでは、安全トルク制御 Safe Torque Off(STO)や安全ブレーキ制御 Safe Brake Control(SBC)などの安全機能も必要です。これらの機能により、モータトルクを確実に遮断し、停止時に車両を安全な状態で保持できます。統合型ホイールドライブは、モータ、ギアヘッド、ホイール、ブレーキ、そしてフィードバックシステムを、検証済みの単一サブシステムとして統合することで、これらの要件に対応します。その結果、設計の複雑さを軽減し、立ち上げ期間を短縮とシステム統合のリスクの低減を実現します。maxonが、これらすべてを提供します。
AMRのドライブシステムで機能安全が重要なのはなぜですか?
AMRのドライブシステムには、ロボットを移動させるだけでなく、他にもさまざまな役割を担っているため、機能の安全は極めて重要です。また、ペイロード、運転条件、車両構成が常に変化する状況でも、安全に減速、停止、位置/速度の安定といった動作を確実に実現しなくてはいけません。
統合型ドライブシステムでは、ホイール、モータ、ギアヘッド、ブレーキが、明確に定義されたサブシステムの一部として連携して機能するよう設計されています。これにより、安全に関連する機能を車両のアーキテクチャ全体へ容易に組み込むことができ、さまざまなAMRプラットフォームへ柔軟に展開することが可能となっています。
Safe Torque Off(STO)、Safe Brake Control(SBC)、Safe Limited Speed(SLS)、Safe Stop 1(SS1)などの機能が、安全関連の動作を予測可能かつ一貫性のあるものにしています。STOはモータトルクの遮断、SBCはブレーキの制御を担当します。また、SLSはドライブシステムを明確に定義された速度範囲内に維持します。SS1は、ドライブを制御して安全に停止させます。これらの機能をドライブシステムのコンセプトに統合することで、車両アーキテクチャの簡素化を実現すると同時に、設計の標準化(再現可能性)の向上にも貢献します。
モジュール化された統合型ドライブシステムにより、エンジニアリングチームは、実績のあるモーション/制御機能をさまざまな車両バリエーションにおいて再現し、実装できます。これにより、システム統合にかかる工数を削減し、検証プロセスを簡素化するとともに、ダイナミックに変化する物流環境で稼働するAMRの開発プロセスを、より再現性の高いものにすることができます。
統合型FUSAは、検証プロセスの複雑さを軽減するのに役立ちますか?
統合型ドライブシステムでは、安全関連機能、モータ制御、およびブレーキ機能を、明確に定義・文書化されたサブシステムとして統合することで、安全性検証の複雑さを軽減できます。これにより、エンジニアリングチームはインターフェースをより明確に定義できるとともに、車両レベルで評価すべき相互作用の数を削減できます。
適用可能な場合は、事前認証済みのドライブソリューションを使用することで、AMRメーカーの検証プロセスの基準をより明確に定義できます。ただし、これによって車両レベルで実施するリスクアセスメントや検証が不要になるわけではありません。しかしながら、認証機関に対して車両全体の安全関連動作を実証する際には、インターフェースに関する試験や文書作成の工数を削減できます。
このマクソンのソリューションのメリットは何ですか?
コンパクトで高度に統合されたドライブシステムは、設置スペースを最小限に抑えるとともに、車両全体の軽量化を実現します。これにより、バッテリー、センサー、ペイロード、その他の重要なコンポーネントのためのスペースをより多く確保できます。ぴったり合致する高出力密度のコンポーネントを組み合わせることで、ドライブホイールは、より小さな設置スペースで、より高い効率・性能を実現します。
これにより、エネルギー効率が向上し、次に充電が必要となるまでの連続稼働時間を延ばすとともに、システム全体のアーキテクチャを簡素化できます。
設計プロセスにおけるカスタマイズとは何ですか?
maxonのドライブシステムはモジュール式で、用途や要件に応じて柔軟に構成可能です。標準仕様をベースとした変更により市場投入までの期間を短縮できる一方、カスタマイズ仕様では、個々のAMR固有の機械的、電気的、機能的な要件に個別に対応できます。
maxonのエンジニアリングチームは、構想から量産に至るまで、一貫したサポートを提供します。また、ホイールドライブを車両アーキテクチャに適合させるとともに、システム統合、検証、妥当性確認に活用できるデジタル設計データを提供します。
お問い合わせ
現在直面している課題は何ですか?
物流ソリューションの専門スタッフが、お客様の課題解決をサポートします。
