移动物流机器人的驱动系统
用于AMR的模块化Wheel Drive平台。
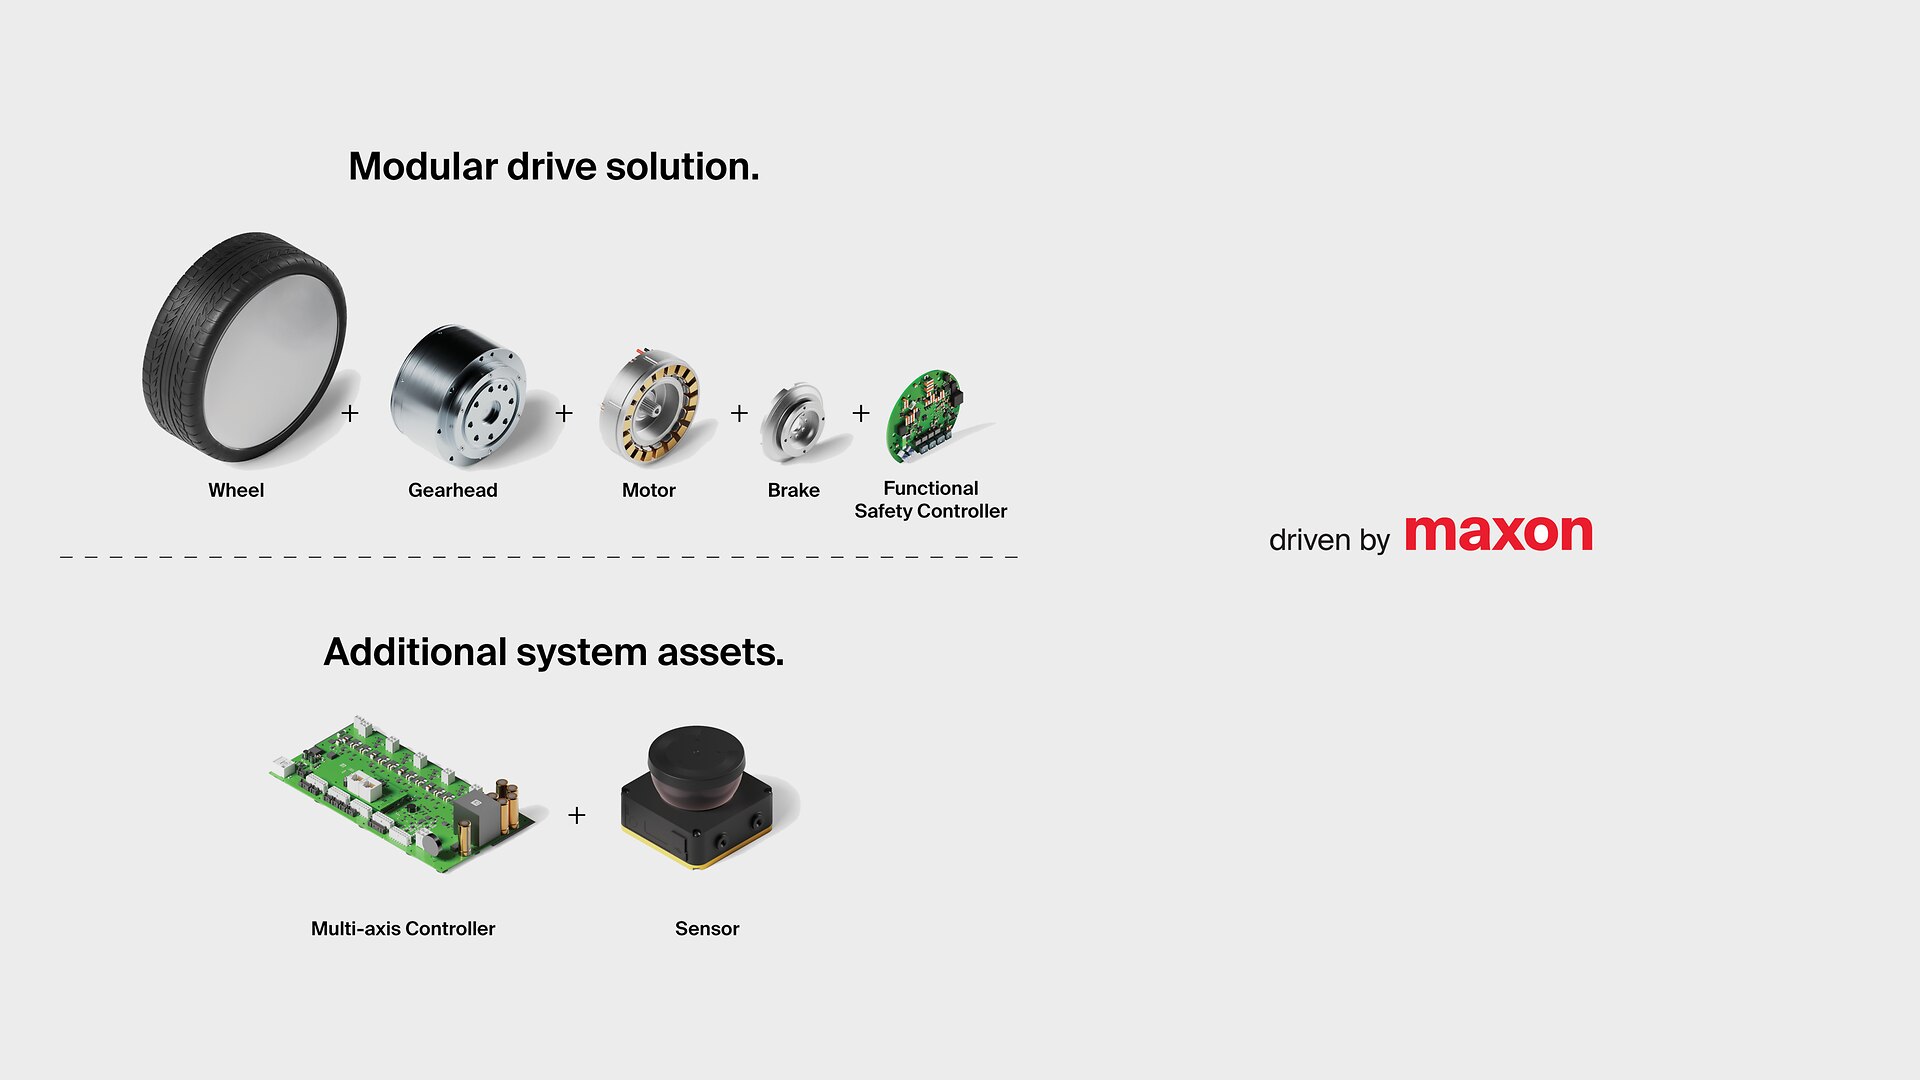
自主移动机器人对现代物流至关重要。其性能取决于紧凑、高效的Wheel Drive,这些驱动装置将BLDC电机、齿轮箱、制动器、编码器和控制器集成到一个子系统中。maxon提供一站式完整Wheel Drive解决方案,凭借稳定、性能一致的驱动表现,助力AMR制造商快速完成从方案设计到规模化量产落地的全流程。
为什么集成车轮驱动装置解决方案很重要。
当电机、齿轮箱、制动器、电子设备、传感器和控制器分开设计时,AMR的集成会变得更加复杂。运动行为更难调试,安全验证耗时更长,并且原型测试和车队部署之间的性能可能存在差异。
maxon的模块化Wheel Drive平台可降低整体系统的复杂性,并最大限度地减少供货商接口的数量。由于需要指定、采购、组装和鉴定的组件更少,OEM可以简化其供应链,降低集成风险,并更快地将新平台变体推向市场。
- 可预测的系统行为
- 更快的验证和批准
- 可靠的热性能
- 从原型到生产的平稳扩展
需要帮助设计您的车轮驱动装置吗?

我们的产品推荐。
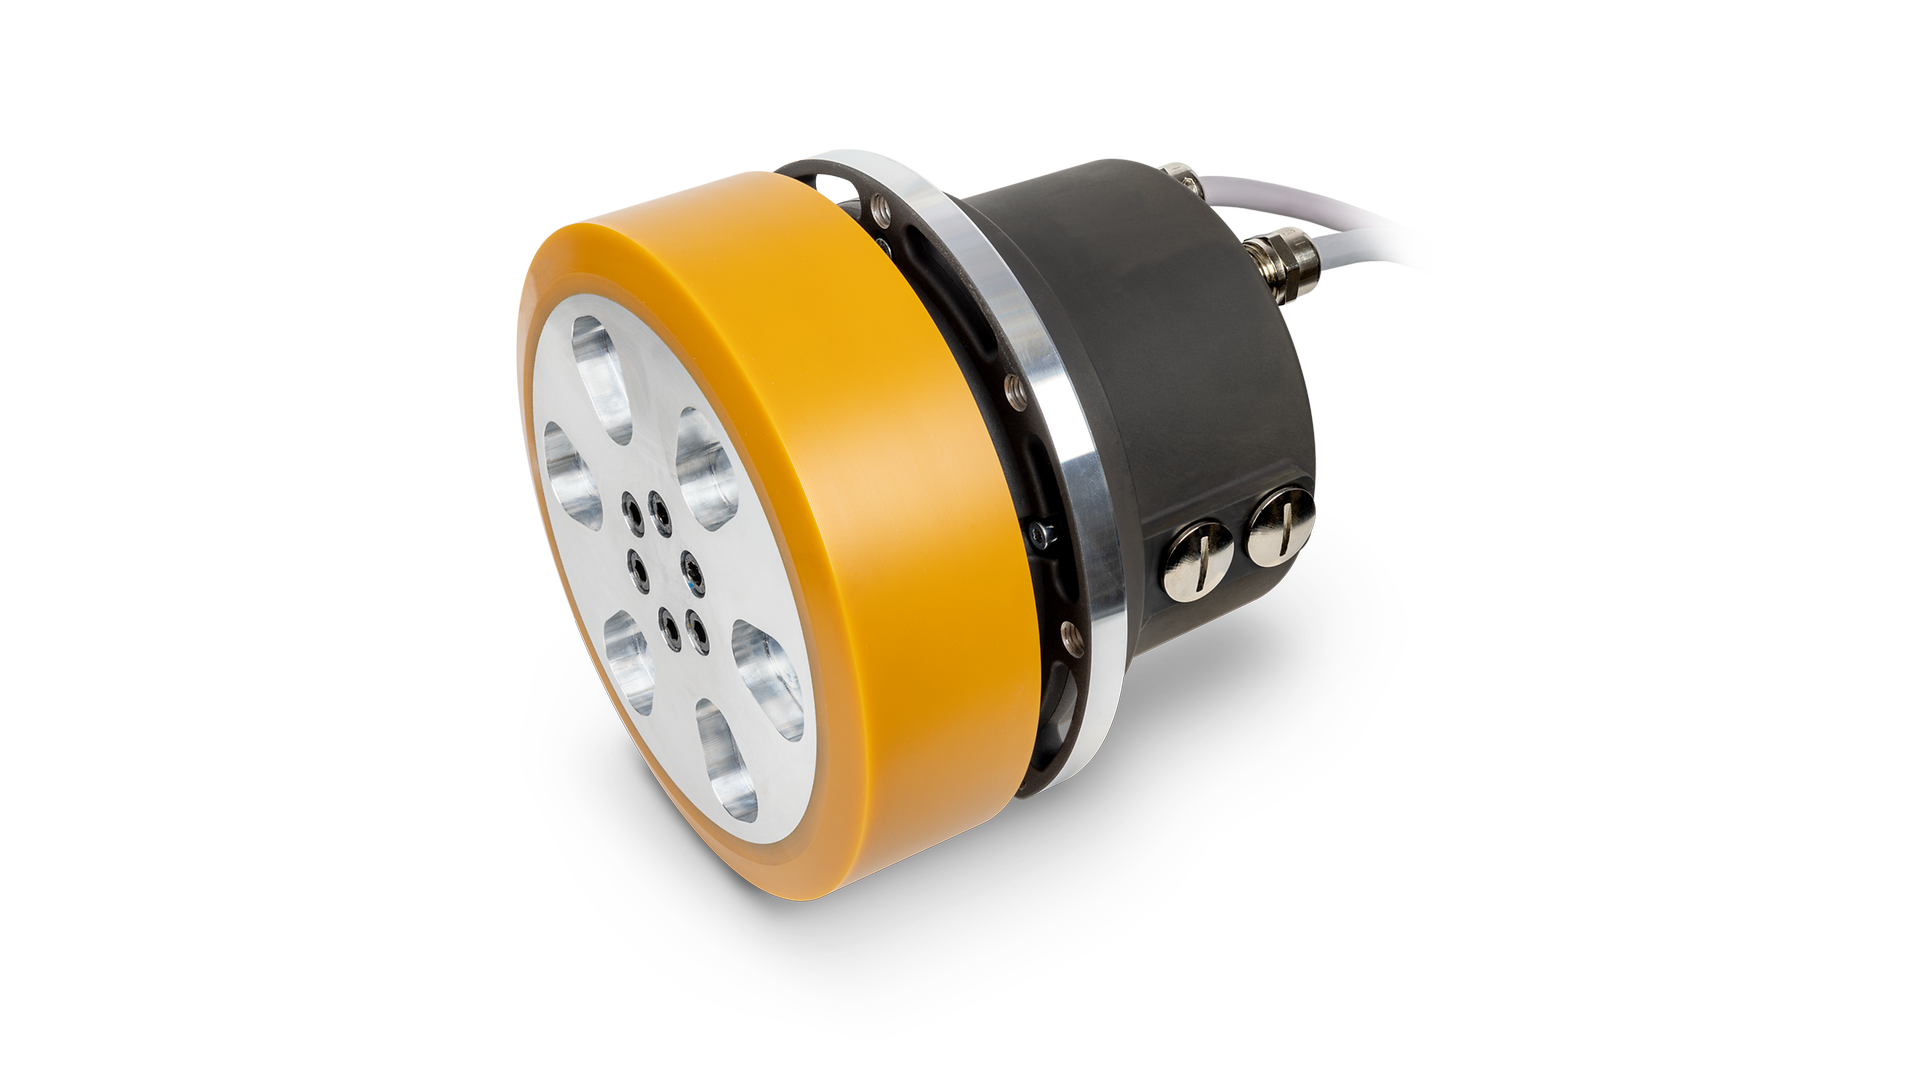
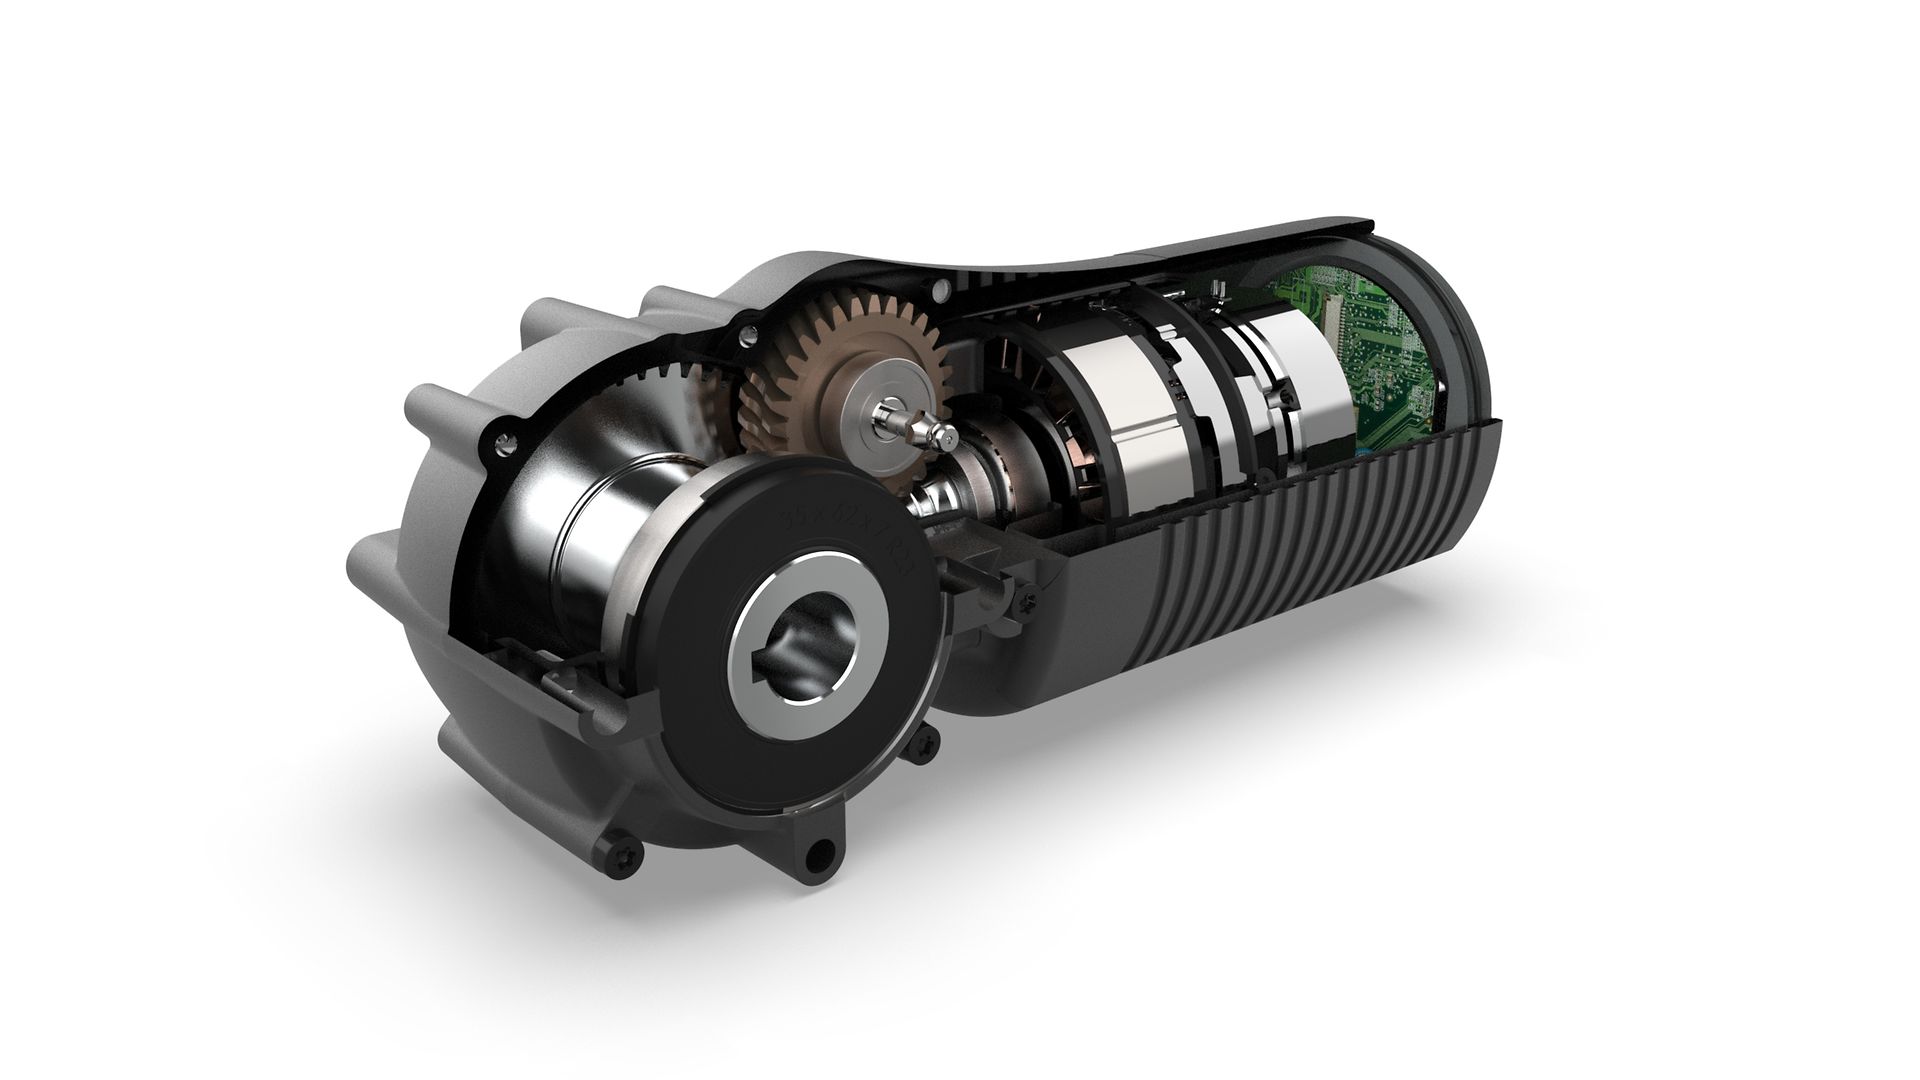
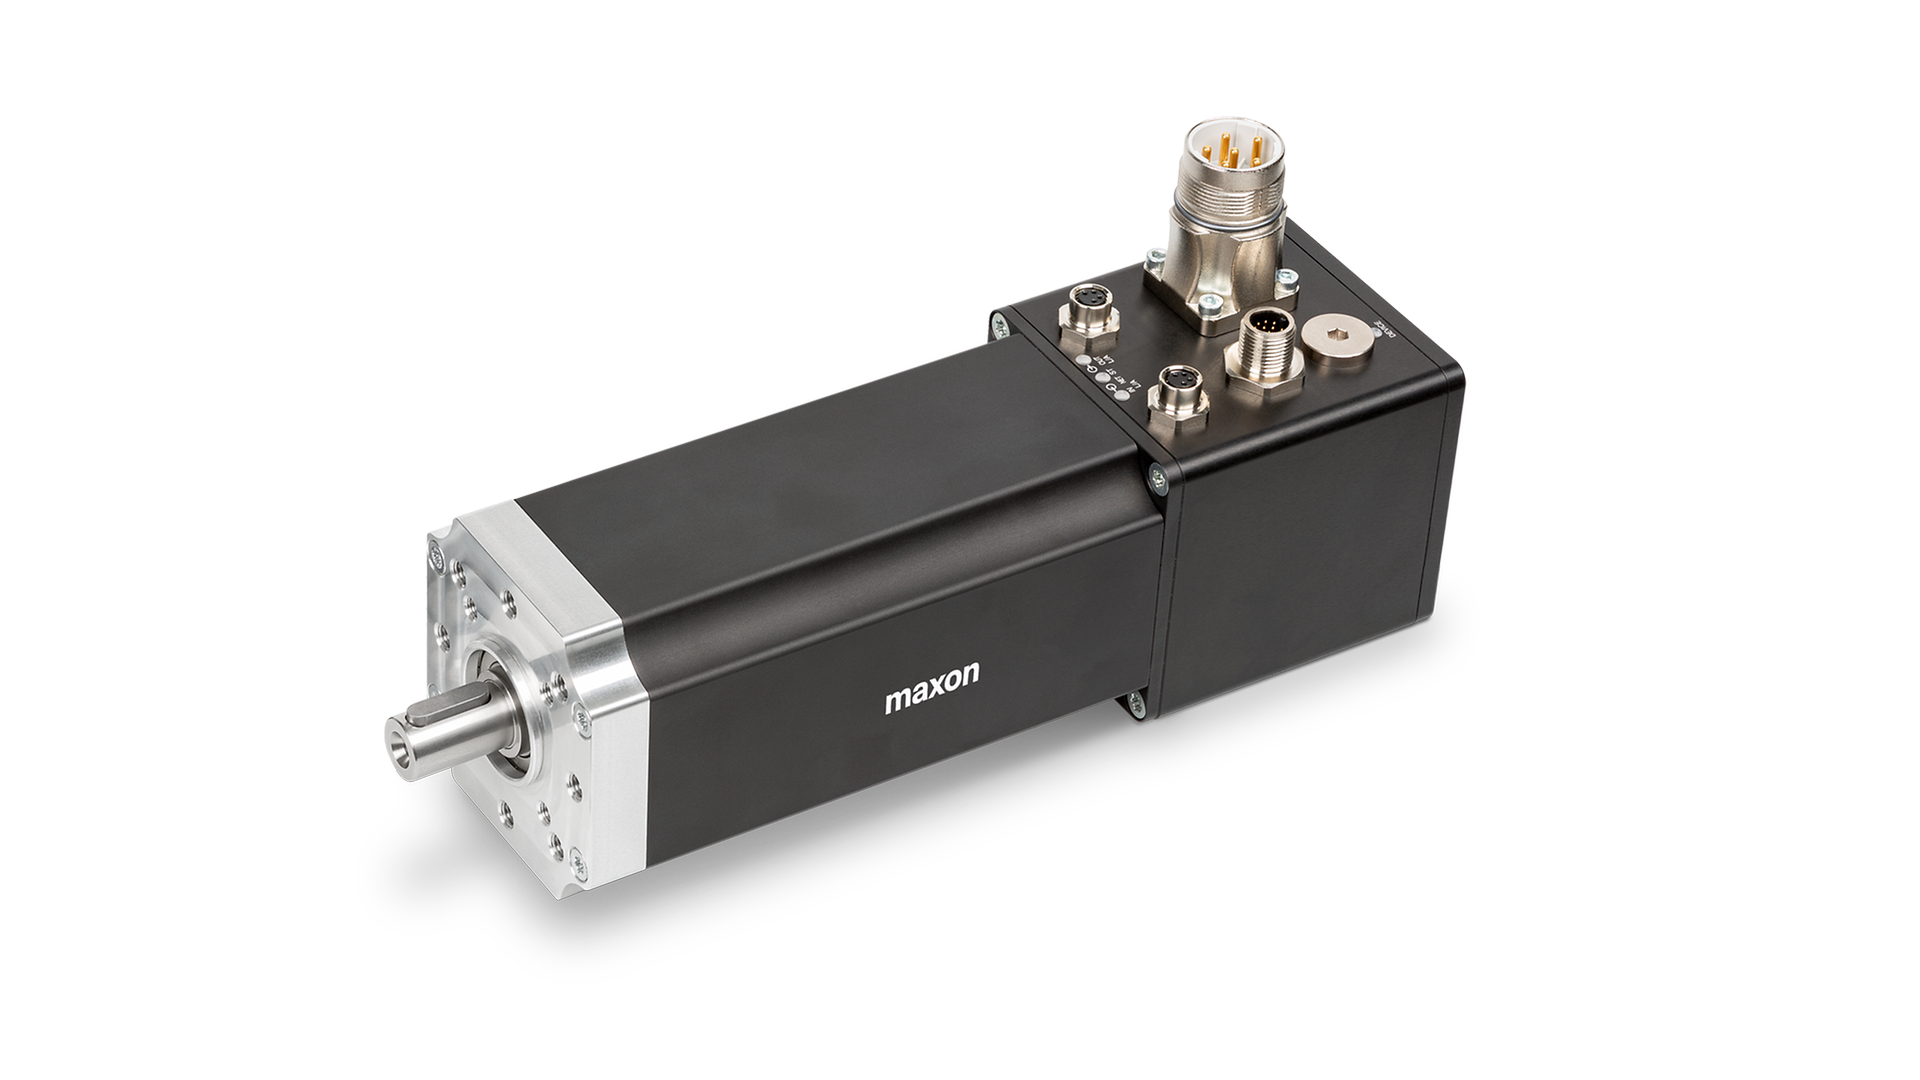
maxon的车轮驱动装置结构紧凑、效率高,适用于内部物流和户外应用中的AGV及自动驾驶车辆。精准的控制和速度可保证系统的稳定性。

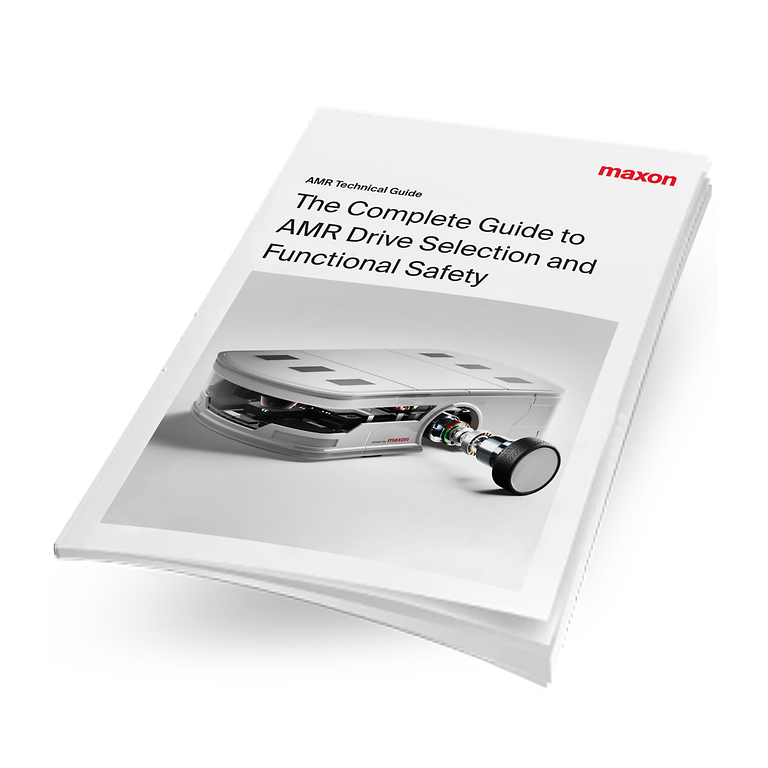
AMR驱动装置选型技术指南
掌握AMR车轮驱动装置选型和功能安全的6个关键步骤。
这本技术指南专为AMR开发者打造,融合maxon在驱动系统方面的专业知识、功能安全的实用指导以及经过验证的六步选型流程。欢迎下载这本技术指南,以降低工程设计风险,并从一开始就做出正确的驱动装置决策。
驱动系统如何影响AMR的运营性能。
了解模块化驱动轮解决方案的六大关键运营优势:
在AMR中,电机、齿轮箱、控制器、编码器、制动器、安全逻辑和软件接口都会影响平台在负载下的表现。若分开单独选配各类组件,工程设计团队往往需要额外耗费工时处理兼容故障、调试难题以及安全验证不足问题。
从一开始就将子系统设计为协同工作,有助于降低集成风险,并使运动行为更可预测。这也为工程设计团队提供了一条从原型测试到规模化生产的更清晰路径。
示例
在一个“货到人”的AMR车队中,某个平台在原型测试时可能表现良好,但一旦有效载荷、占空比和部署条件发生变化,其表现就可能大不相同。如果电机、控制器和反馈系统匹配不佳,工程师可能需要在机器人可靠部署之前进行额外的调试。集成的子系统能在开发早期协调机械、电气和控制行为,从而有助于减少这种不确定性。
运营影响
- 减少集成工作量
- 减少兼容性问题
- 提高运动行为的可预测性
- 加快调试
- 缩短验证周期
- 更轻松地从原型过渡到生产
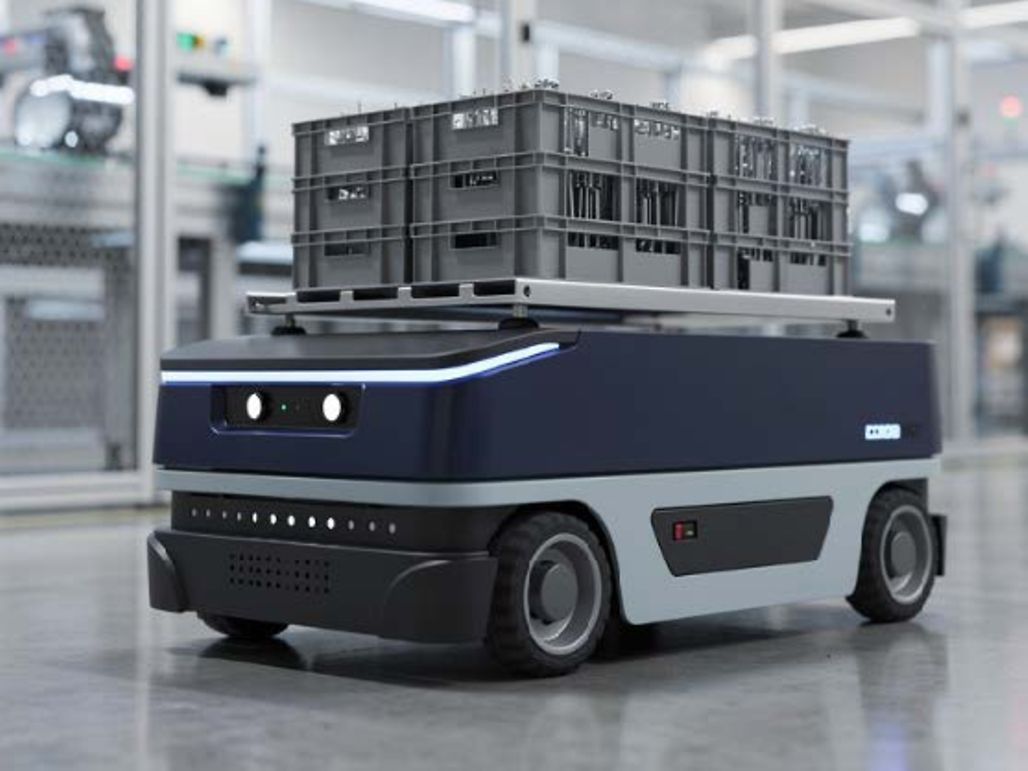
自动导引车。
要求:固定路线的物料运输,要求高可靠性、可重复的运动和可预测的停止行为。AGV通常在既定路径上运行,并且必须在长时间运行中保持一致的性能。
maxon优势:稳定的驱动特性、受控的制动和长寿命运行,适用于结构化的物流路线。
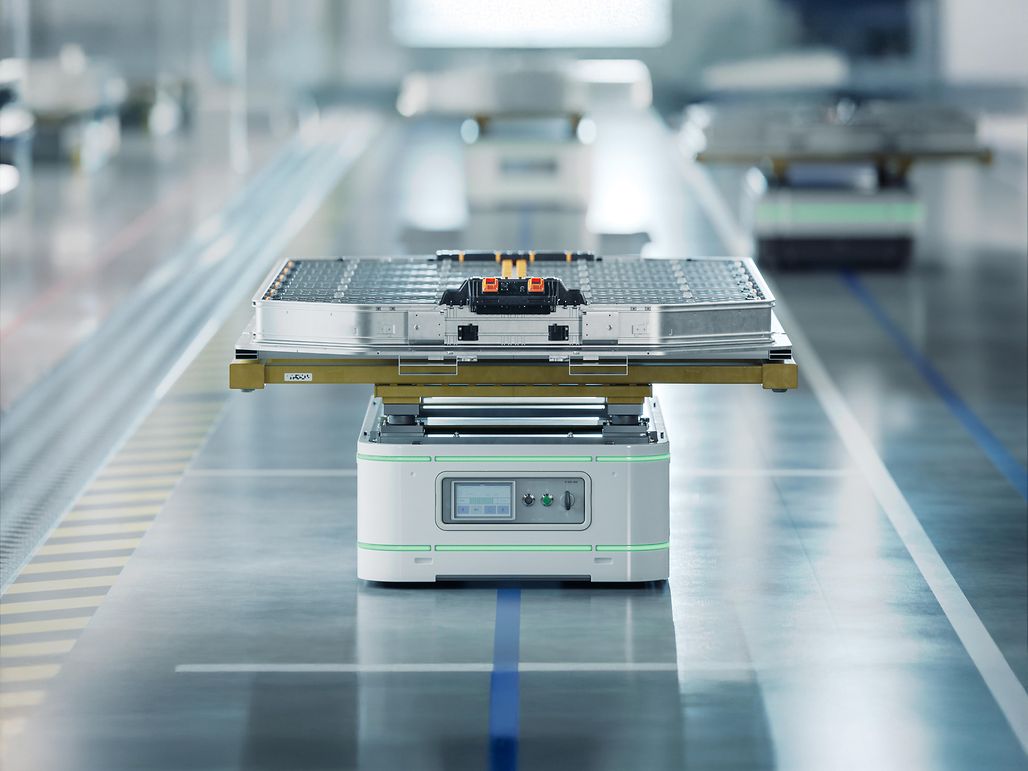
自主移动机器人。
要求:在人员、设备和不断变化的路线共存的动态环境中进行灵活导航。AMR需要紧凑的驱动系统、高效的运行时间、可预测的运动行为和功能安全。
maxon优势:集成的驱动系统可提高机动性、安全停止行为和验证效率。
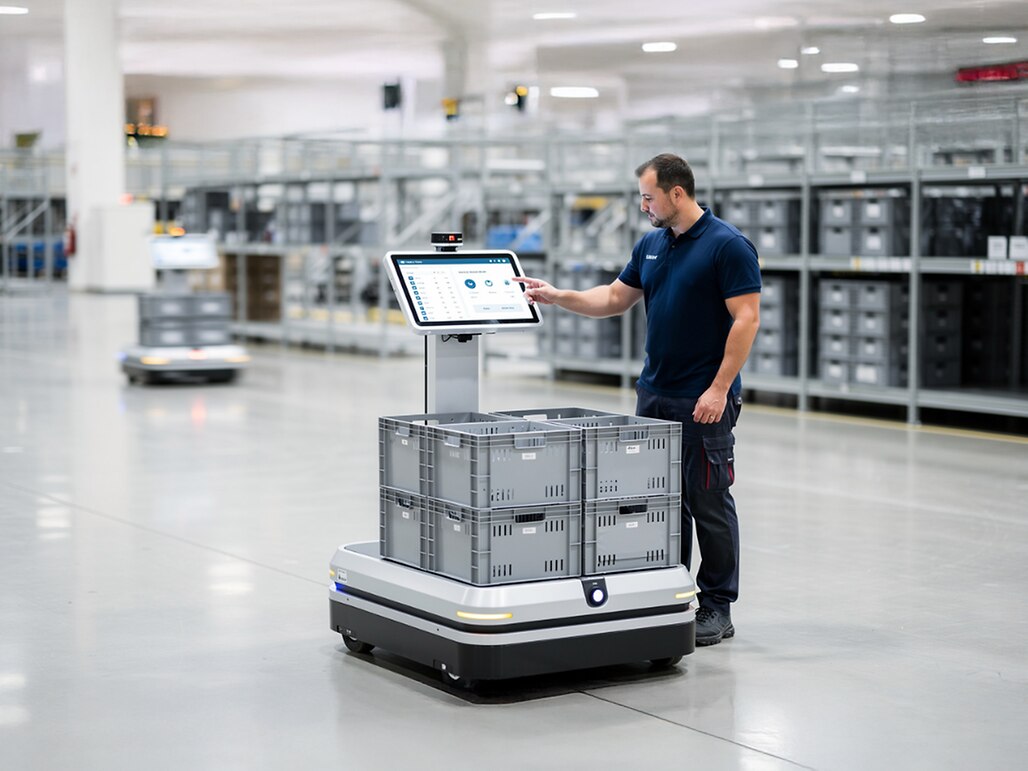
托盘搬运AMR/人到货。
要求:在动态环境中进行灵活的货物运输,需要频繁启动、停止和改变路线。AMR必须平稳移动,并在大型车队中保持运行一致。
maxon优势:可预测的制动、安全的位置保持和可重复的驱动行为,确保在人员周围可靠运行。
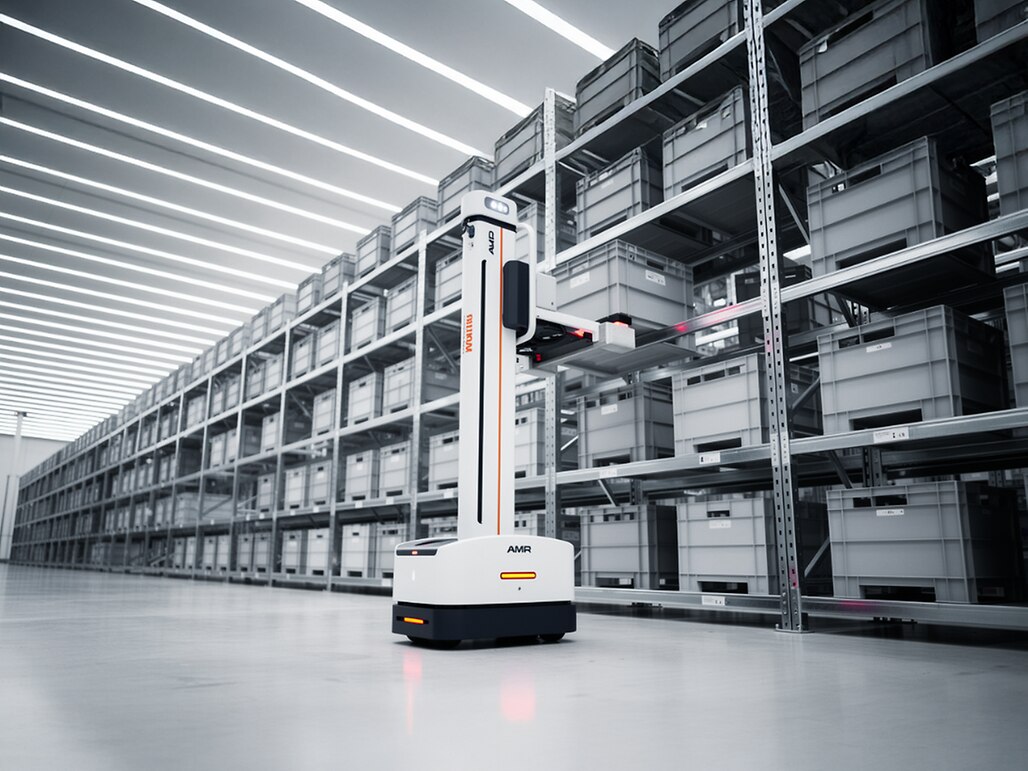
自动化仓储系统。
要求:高定位精度、快速循环以及在狭小空间内可靠运行。AS/RS系统必须在长时间运行中稳定地处理负载。
maxon优势:紧凑的驱动系统能实现精确定位、平稳加速、受控制动以及可靠的持续运行。
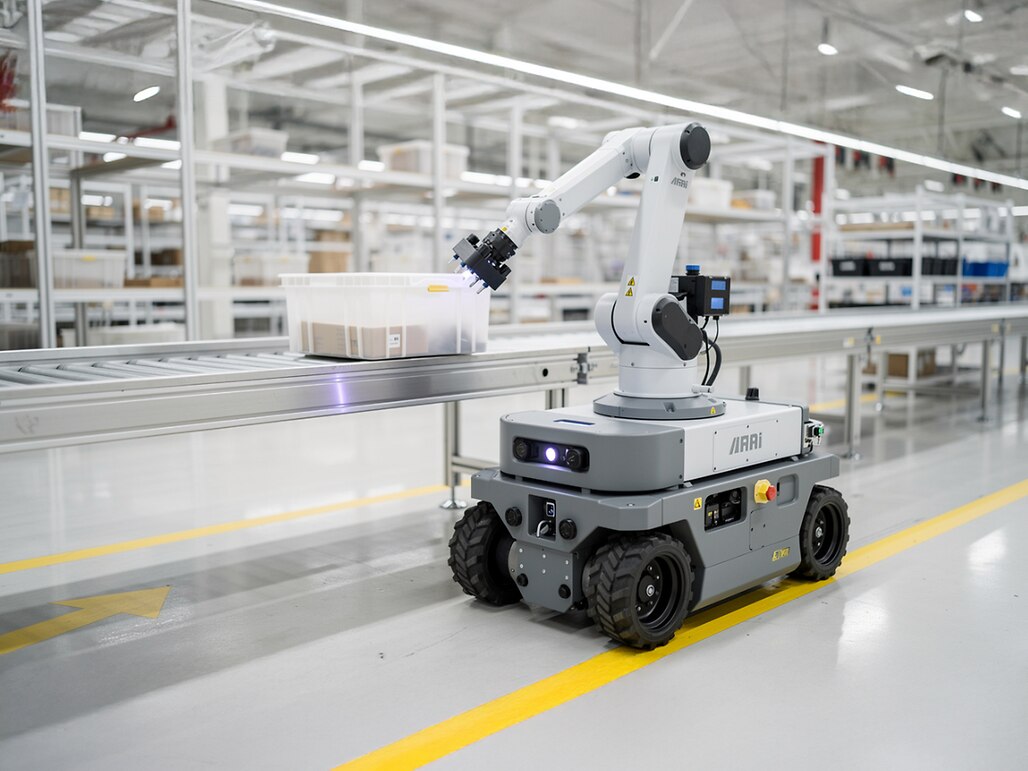
机械臂AMR。
要求:移动物料搬运,需要高有效载荷能力、强大的低速转矩和精确定位。机械臂AMR必须在频繁停止和手臂运动期间保持稳定。
maxon优势:集成的车轮驱动和精密关节可实现稳定的车辆定位、精确的搬运和在负载下的可靠运行。
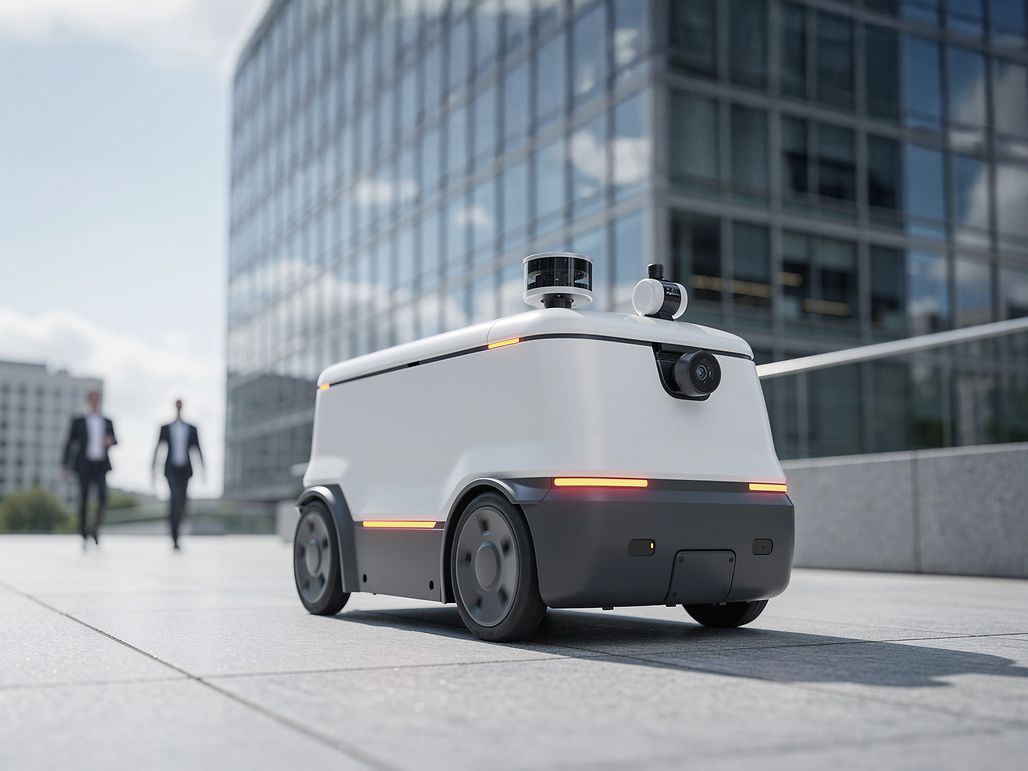
最后一英里AMR。
要求:自主最后一英里配送,需要安全导航、紧凑设计和高效运行。配送机器人必须在动态的户外环境中可靠移动,并在遇到障碍物时可预测地停止。
maxon优势:紧凑、高效的驱动提供平稳的牵引力、精确的速度控制和可靠的停止,适用于长距离车队运行。
常见问题解答。
什么是maxon集成式Wheel Drive?
maxon集成车轮驱动装置是用于自主移动机器人 (AMR) 的模块化驱动装置子系统。它将车轮、电机、齿轮箱和制动器组合在一个紧凑、协调的单元中。根据配置,它可以与兼容的maxon运动控制和功能安全组件结合,集成到更广泛的车辆架构中。
该车轮驱动装置提供紧凑型高扭矩输出,满足有效载荷移动和灵活机动需求,而制动器则支持在负载下受控停止并稳定锁止。模块化设计为工程师提供标准化接口,用于将驱动系统适配到不同的AMR平台和应用需求。
安全选项可包括例如安全扭矩关断 (STO)、安全制动控制 (SBC)、安全限速 (SLS) 和安全停止1 (SS1) 等功能。STO切断电机转矩;SBC控制制动器;SLS将驱动装置限制在规定的速度范围内;SS1则使驱动系统受控停止。将这些功能集成到驱动系统概念中,可以简化车辆架构,并支持更可重复的设计方法。
作为工程师,从maxon轮驱系统能获得哪些技术保障与优势?
工程师所需的驱动系统,需在紧凑可靠的一体化结构内,同时满足车轮转矩、有效载荷能力、运行速度及制动性能各项指标要求。关键要求包括正确的额定电压范围、车轮直径、持续和峰值车轮转矩、径向负载能力、工作周期能力以及预期使用寿命。系统还应包括或支持关键组件,如用于闭环运动控制的编码器、用于在负载下安全停止的保持制动器,以及与车辆架构集成的控制器。例如CANopen和EtherCAT等通讯选项对于将驱动装置连接到AMR控制系统非常重要,而简化的混合布线可以减少安装工作量并提高可靠性。对于安全关键型应用场景,工程师还需要例如安全扭矩关断和安全制动控制等功能,以在停止期间切断电机转矩并安全可靠锁止车辆。集成的驱动轮通过将电机、齿轮箱、车轮、制动器和反馈系统组合成一个经过验证的子系统,有助于满足这些要求,从而降低设计复杂性、调试时间和集成风险。这些都是maxon所能提供的。
为什么功能安全在AMR驱动系统中至关重要?
功能安全至关重要,因为AMR驱动系统远不只移动机器人。它还必须在变化的有效载荷、运行条件和车辆配置下,安全地减速、停止并保持位置/速度。
在一个集成的驱动系统中,车轮、电机、齿轮箱、制动器设计为一个完整的子系统,协同工作。这样一来,安全相关特性就更容易集成到更广泛的车辆架构中,并能适应不同的AMR平台。
例如安全扭矩关断 (STO)、安全制动控制 (SBC)、安全限速 (SLS) 和安全停止1 (SS1) 等功能均保障设备具备可预判的安全运行特性。STO切断电机转矩;SBC控制制动器;SLS将驱动装置限制在规定的速度范围内;SS1则使驱动系统受控停止。 将这些功能集成到驱动系统设计中,可以简化车辆架构,并支持更可重复的设计方法。
模块化集成驱动系统,有助于研发团队在不同车型变体中复用成熟可靠的运动控制与安全功能。这可减少集成工作量,简化验证过程,并为在动态物流环境中运行的AMR提供更可重复的研发流程。
集成的功能安全 (FUSA) 是否有助于降低验证复杂性?
集成式驱动系统通过将核心安全功能、电机控制逻辑与制动性能整合为一套标准化、有完整文档支撑的子系统,降低安全验证的复杂程度。这为工程设计团队提供了更清晰的接口,并减少需要在车辆层面评估的独立交互数量。
在适用的情况下,经过预认证的驱动装置解决方案可以为AMR制造商的整机验证工作提供标准化基础依据。它不能替代车辆层面的风险评估或验证,但在向认证机构展示整体车辆的安全相关行为时,有助于减少与接口相关的测试和文档记录工作。
这个maxon解决方案有什么好处?
紧凑、高度集成的驱动系统占用的空间更少,并可降低整车重量,为电池、传感器、有效载荷和其他关键部件留出更多空间。通过将精确匹配的高功率密度组件结合在一起,驱动轮可在更小的体积内提供更高的效率和性能。
这可提高能源效率,延长充电间隔的运行时间,并简化整体系统架构。
在设计过程中,定制化意味着什么?
maxon驱动系统是模块化且高度可配置的。标准修改可以加快上市时间,而定制的变体则可满足每个AMR特定的机械、电气和功能要求。
maxon工程设计团队支持从概念到生产的整个过程,使车轮驱动装置适应车辆架构,并提供用于集成、验证和确认的数字设计数据。
联系方式
您面临哪些挑战?
我们的物流解决方案专家很乐意为您提供帮助。
